|
堀洋一教授からご挨拶
|
|
|
|
堀研究室は,10号館(電気工学科),9号館(総合試験所),3号館(電気工学科>
を転々としながらも,本郷キャンパス付近をうろうろしておりましたが,2002年10月,駒場リサーチキャンパス(教養学部の西に隣接)に新築なった生産技術研究所(生研)に引っ越しました。
本郷との交流のために生研に戦略人事ポストというものが設けられ,その第一号と して赴任しました。実際には,情報・システム部門_電気制御システム工学という看板で,第3部に属しています。特別なポストなので,本郷電気系の学部講義は続け, 卒論生の受け入れも許されています。本郷にも教官室だけがあり,内田技術官専用の部屋も確保してもらえました。
研究室スペースは広く新しくて快適で,電気自動車の組み立てなどを行う研究室専用のガレージも用意することができました。何よりも,堀の部屋が学生室と実験室に隣接することが最大の利点です。
2003年度春現在の陣容は,教授のほかに,技術官(1),D2(4),D1(1),M2(3),
M1(2),卒論生(3),研究生(1),秘書(1)です。5月から2ヶ月,インド工科大学のチャ
ンダン博士がCOE外国人研究員として2ヶ月滞在します。中国,韓国,台湾,フィリ
ピンからの留学生もおります。
研究室の看板は、「モーションコントロール」「電気自動車」「福祉制御工学」です。動くものが好きで回路やハードの製作などもやりたい人,自動車が好きで将来もクルマ関係で働きたい人,老人や身障者のためになりたいと思っている人がおりま
す。これらの研究にはチームワークが重要です。自分のことだけでなく,励まし合い
助け合い,また,教職員や友人との人間関係を大切にできる人を育てたいと思っております。
|
研究内容紹介
ここでは堀研究室の各研究グループに分かれて論文が検索できるようになっています。
|
|
モーションコントロール『サーボチーム』
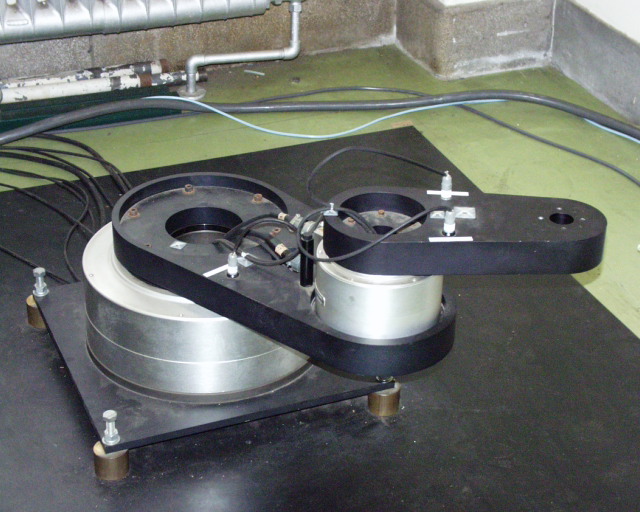
電気・機械の境界領域(メカトロ系)における新しい運動制御技術をアドバンスト・モーション・コントロールと呼び,とくに,産業ドライブにおける振動抑制と外乱抑圧制御,定数変動に対するロバスト化の研究に力を入れてきました。
現在行っているテーマは,(1)外乱構造に着目した新しいロバストサーボ制御,(2)多重サンプリング制御と点間予測を用いたビジュアルサーボ系,(3)加速度センサを用いた新しい外乱抑圧制御,(4)加速度変化率の微分を考慮した高速位置決めのための目標値生成法,(5)非整数次数制御系と係数図法にもとづく制御系設計のためのCADシステム,などであります。
産業応用としては,最近では,2リンクロボット,バックラッシをもつ軸ねじれ系実験装置,ハードディスクドライブ装置が格好の適用対象であります。
|
|
電気自動車の制御『EVチーム』

EVチームでは電気自動車の利点を生かして、スリップ防止制御、車体姿勢の四輪独立制御、路面状態推定などの研究を行っています。その実験に用いる電気自動車が写真にある東大三月号�兇任后�これは2001年1月に完成、初走行に成功し、自動車メーカーから大いに注目をあびています。
電気自動車の最大の特長である電気モータの高速で正確なトルク発生を生かし,電気自動車で初めて可能になる新しい制御の実現をめざしている。
車輪のスリップを防止しタイヤの増粘着制御に成功すれば,低抵抗タイヤの使用によって一充電走行距離の大幅な伸長が可能となる。4輪独立駆動車は非現実的でないから,ヨーモーメントを直接入力とする高性能な車体姿勢制御が実現できます。モータトルクは容易に知れるから路面状態の推定も容易であります。
中古車をコンバートした「東大三月号-I」によって,1軸におけるマイナーループとしてMFCや最適スリップ率制御に成功し,最近完成した,インホイルモータ4個を用いた高性能車「東大三月号-II」を用いた実験を進めており,さらに新車両の製作を計画しています。
また,最近では,車体すべり角βの推定,DYCとAFSの非干渉制御,ハイブリッドABS,最適速度パターン生成にもとづくブレーキ制御,動的駆動力配分などの提案と実験,さらに,誘導モータの最大効率制御・センサレス制御や,BLDCモータの研究にも力を入れています。 |
|
福祉制御工学『高齢者チーム』
ここでは歩行の困難な人のための動力義足の制御やパワーアシスト電動車椅子の後方転倒防止制御などがなされています。堀研究室のテーマは大きく三つに分けていますが,最後の分類に属するものは,(1)カメラ画像情報による非日常性の検出, (2)介護ロボットのためのパワーアシスト技術,(3)新しい制御原理にもとづく動力義足の製作,(4)電動車椅子によるウィリー動作(段差越え補助)の補助や転倒防止制御であります。
(1)は高齢化社会における老人モニタリングや人が集まる場所での異常検出などを目的としたもので,産業用ロボットの異常動作検出にも応用可能です。(2)では可変インピーダンス制御をベースとするさまざまな提案を行っています。(3)では健全脚の情報を用いた動力義足の新しい制御論理を開発しています。これらの研究は,福祉分野を想定した独特の制御手法の開発を目論むもので,今後我が国において増加することになる高齢者や身体障害者の生活を工学的にアシストするために、制御・計測技術を活用しようと提唱された学問分野であります。
また,(5)自律分散制御(魔法の絨毯)の研究を行っています。マイクロマシンなどを想定し,多数エレメントが自律的に協調して動く,場理論を用いた分散マニピュレーションの制御アルゴリズムの実現をめざしています。
|
研究室メンバー紹介
|
|
メンバー紹介へ
このページでは堀研究室のメンバー全員を紹介しています。ここではメンバー個人からその人の発表論文を検索できます。また、現在の個性的な
メンバーの顔写真もあります。ぜひこちらもご覧下さい。
|
過去の研究室公開時の内容
|
|
2000年度の公開
2001年度の公開
過去に研究室公開をしたときの公開内容も載せておきます。上のページに載せていない実験機械も見ることが出来ます。
|
|
|
|
|
